


FAQ
거리, 장애물, Wi-Fi, 메모리, 합법성, 프라이버시. 수신기를 만들기 전과 후에 사람들이 묻는 질문에 솔직하게 답해요.
듣는 것은 합법인가요?
수신은 수동적이에요. 여러분의 안테나는 아무것도 송신하지 않아요. ADS-B는 모두가 들을 수 있도록 일부러 평문으로 방송되고, 그 데이터는 하루 종일 공개 지도에 표시돼요. 대부분의 나라에서 암호화 없이 방송되는 무선 신호를 수신하는 것은 합법이에요. 그것을 추적 네트워크와 공유하는 것은 수천 명이 공개적으로 하고 있는 일이에요. 여러분 나라에 무선 수신에 관한 특정 규정이 있다면 확인해 보세요. 이 사이트는 법률 조언이 아니에요.
얼마나 멀리 들릴까요?
안테나가 볼 수 있는 만큼이에요. 신호는 직선으로 가니까, 문제는 안테나와 하늘 사이에 무엇이 있느냐예요. 창문: 몇십 km, 창이 향한 쪽으로는 더요. 발코니나 기와 아래 다락: 150~250 km인 경우가 많아요. 지평선이 트인 지붕: 순항 고도의 항공기 쪽으로 300 km 이상이에요. 가까이의 낮은 항공기는 무엇을 하든 건물과 나무에 가려져요. Raspberry Pi의 어떤 것도 거리를 바꾸지 않아요.
지도가 비어 있어요
처음 시작한 뒤 10분을 주세요. 그다음 이 순서로 확인하세요. 스틱이 USB 2.0 포트(검정색, Pi 4의 파란 USB 3.0 말고)에 꽂혀 있는지, 안테나가 조여져 있고 수직인지, 창가에 있는지. 스틱은 인식되는데 아무것도 오지 않는다면, 이득이 너무 높거나 낮을 수 있어요. 메뉴에서 한 단계씩 움직일 수 있고, 통계가 그 효과를 보여 줘요.
Wi-Fi면 충분한가요?
수신기와 피더에는 그래요. 초당 몇 킬로바이트니까요. 태블릿의 월도 가벼워요. Wi-Fi가 못하는 건 안정성이에요. 신호 가장자리의 야외에 둔 Pi는 가끔 끊길 거예요. 케이블이 해결해 주고, Pi를 옮기는 것도 돼요. 안테나 케이블은 몇 m 길이여도 괜찮거든요. ZenithBoard의 감시 장치는 네트워크가 돌아오면 Pi를 다시 연결해요.
메모리 1 GB면 충분한가요?
측정 결과, 그래요. 제작자의 Pi 3B에서 ADS-B Exchange와 그 MLAT, FlightAware, Flightradar24, 월, 통계, Bluesky 게시를 돌리고도 1 GB 중 656 MB가 남아 있었어요. 512 MB의 Pi Zero 2 W는 수신기와 월을 돌려요. 추가 피더를 더하면 빠듯해져요. 이것 때문에 더 큰 Pi를 사지 마세요. 거리는 안테나에서 와요.
인터넷이 느려지거나, 데이터가 들까요?
아니요. 피더는 초당 몇 킬로바이트를 보내요. 라디오 스트리밍보다 적어요. 한 달이면 많아야 몇 기가바이트이고, 그것도 피딩하는 네트워크들에 나뉘어요.
누가 제 위치를 볼 수 있나요?
여러분이 피딩하는 네트워크는 거리와 MLAT를 계산하기 위해 위치가 필요하고, 계정에 보관해요. 공개 지도의 여러분 집에 핀을 꽂지는 않아요. ZenithBoard는 월에도 게시물에도 여러분의 위치를 절대 보여 주지 않아요. 게시물에는 좌표가 아니라 마을 이름이 들어가요. 여러분의 월과 지도는 직접 열지 않는 한 집 네트워크에만 응답하고, ZenithBoard는 열린 포트보다 VPN을 먼저 설명해요.
MLAT가 뭔가요? 왜 제 수신기에 다른 수신기가 필요한가요?
MLAT는 multilateration(다변측정)의 줄임말이에요. 식별 정보는 보내지만 위치는 보내지 않는 항공기를 네트워크가 찾아내는 방법인데, 오래된 트랜스폰더가 바로 그래요. “나 여기 있어”라고 답하면서 정작 “여기”가 빠져 있죠.
비결은 시간이에요. 전파는 빛의 속도로, 1마이크로초마다 약 300미터씩 날아가요. 그런 항공기가 송신하면 도달 범위 안의 모든 수신기가 같은 메시지를 듣지만, 같은 순간은 아니에요. 가장 가까운 수신기가 먼저 듣고, 더 먼 수신기는 수백 마이크로초 뒤에 들어요. 수신기 한 대만으로는 거기서 아무것도 알아낼 수 없어요. 메시지가 언제 항공기를 떠났는지 전혀 모르니까요. 하지만 아주 정밀한 시계를 가진 수신기 네 대를 모으면, 도착 시각의 차이로부터 메시지가 올 수 있었던 곳이 하늘에 딱 한 곳만 남아요. 그곳이 그려지고, 항공기가 지도에 나타나요.
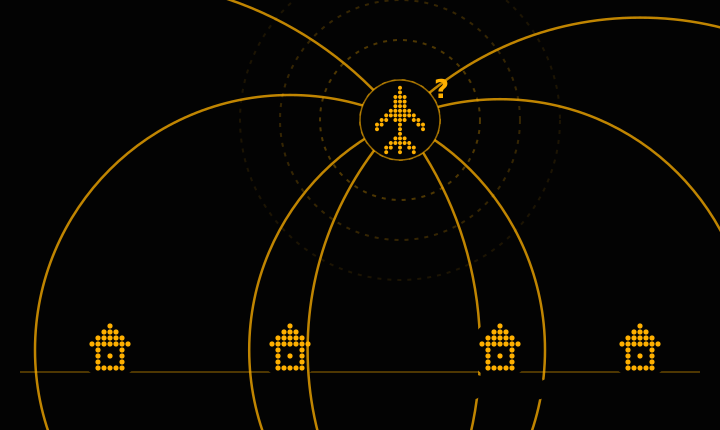
그림을 보면 수신기 넷, 도착 시각 넷, 원 넷이에요. 원 하나하나는 “항공기는 나한테서 이만큼 떨어져 있다”는 뜻이에요. 원들은 한 곳에서, 오직 한 곳에서만 만나요. 그게 MLAT이고, 그래서 네트워크가 모든 피더에게 메시지만이 아니라 각 메시지가 도착한 정확한 시각까지 보내 달라고 하는 거예요.
그러니 여러분의 수신기 한 대로는 혼자 MLAT를 할 수 없고, 그게 “왜 공유하나요?“에 대한 솔직한 답이에요. 네트워크에 피딩하면 여러분의 안테나가 그 네 대 중 하나가 되고, 위치에 대해 아무 말도 하지 않는 항공기들이 네트워크의 지도에, 그리고 네트워크가 돌려보내는 데이터를 통해 여러분의 지도에도 나타나기 시작해요. ZenithBoard가 하는 두 가지도 이걸로 설명돼요. MLAT 클라이언트를 하나만 돌리는 것(그 계산은 Raspberry Pi에 무거워요), 그리고 안테나의 정확한 위치가 필요한 것. 잘못된 자리에서 그린 원은 다른 원들과 잘못된 점에서 만나니까요.
월이 모든 항공기를 보여 주나요?
위치를 방송하고 여러분이 고른 반경 안에 있는 모든 항공기를요. 위치를 보내지 않는 오래된 트랜스폰더의 항공기는 어떤 네트워크의 MLAT가 위치를 찾아낼 때만, 그것도 네트워크의 지도에만 나타나요. 일부 군용기와 국가 항공기는 아예 방송하지 않아요. 월은 들리는 것만 말해요, 그 이상은 아니에요.
미국과 978 MHz는요?
미국에서는 많은 소형 항공기가 1090 MHz 대신 978 MHz(UAT)를 써요. 그것들을 들으려면 두 번째 스틱과 두 번째 안테나가 필요해요. ZenithBoard는 지역을 한 번만 물어요. 미국이라고 답하면 추가 단계를 제안하고 야드파운드 단위로 시작해요. 그 밖의 곳에서는 978 MHz에 관한 것은 아무것도 보이지 않아요.
Raspberry Pi 없이 돌릴 수 있나요?
수신기와 피더는 어떤 Linux 컴퓨터에서든 돌아가요. ZenithBoard 자체는 Raspberry Pi OS를 대상으로 해요. 어떻게 생겼는지만 보고 싶다면, 월의 데모는 하드웨어 없이 Python이 있는 어떤 컴퓨터에서든 돌아가요.
이 중에 상품인 게 있나요?
없어요. ZenithBoard는 GPL 아래의 자유 소프트웨어이고, 이 사이트의 글은 Creative Commons 라이선스 아래 있어요. 파는 것도 없고, 계정도 필요 없고, 원격 측정도 없으며, 이 사이트는 쿠키를 심지 않고 제3자를 호출하지 않아요. 오가는 돈이 있다면, 내키실 때 모든 페이지 맨 아래에서 사 주시는 맥주 한 잔뿐이에요.